- Home
- Know How
- Thermal Imaging Camera
- サーモグラフィカメラの仕組み:わかりやすく解説 | Testo
サーモグラフィカメラはどのように機能しますか?
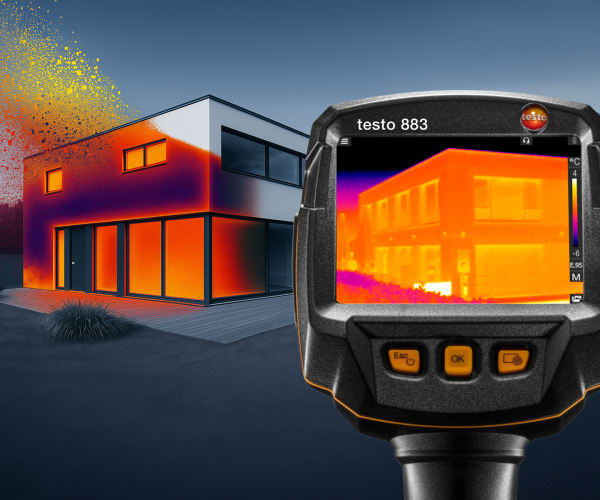
サーモグラフィカメラは表面から放射される赤外線放射(IR)を捉え、放射率(ε)、反射温度(RTC)、距離、フォーカスなどの測定パラメータと組み合わせて、各画素の温度値に変換します。その結果得られるサーモグラムにより温度分布が可視化され、熱橋やホットスポットなどの異常を迅速に特定できます。
サーモグラフィカメラは実際に何を測定するのか?
実際には、カメラは視野内から検出器に到達する放射を測定し、そこから表面温度を算出します。したがって、測定値は「材料そのものの純粋な温度」ではなく、測定対象の放射、周囲からの反射、画像化(対象物の大きさと画素/IFOVの関係)に左右されます。サーモグラムを正しく解釈するには、これら3つの影響を意識して考慮する必要があります。
基礎:赤外線放射とサーモグラム
サーモグラフィは、目には見えない長波長の赤外線放射を可視化します。この放射は電磁波であり、表面は温度や材料特性に応じて放射します。
なぜすべての物体はIR放射を放出するのか
絶対零度を超えるすべての物体は熱放射を放出します。温度が高いほど放射パワーは大きくなります。サーモグラフィでは、表面がどの程度「よく」放射または反射するかも重要です。そのため、同じ温度の2つの材料でも異なって「見える」ことがあります。
IR信号から画像へ:検出器、信号処理、カラースケール
検出器(多くの場合マイクロボロメータ)では、入射したIR放射が多数の小さなセンサー素子の電気抵抗を変化させます。カメラの電子回路はこれらの信号を処理し、設定されたパラメータに基づいて補正して、各画素の温度値を作成します。カラースケールはこれらの値を可視化したもので、コントラストを強調できますが、測定の物理的基盤を変えるものではありません。

カメラが測定するもの、測定しないもの
サーモグラムは測定画像ですが、具体的な境界条件下での表面測定であることに変わりはありません。
「部品内部の温度」ではなく表面温度を測定
サーモグラフィカメラは主に表面温度を測定します。断熱された配管、多層部品、空気が通る構造物では、表面温度が内部温度や媒体温度と大きく異なる場合があります。そのため、信頼性の高い診断には、目的に応じて補足測定が有効です。
壁を透視することはできない
サーモグラフィカメラは、固体で不透明な建材を透視することはできません。表面の温度パターンを表示します。壁の向こうで何かが温まると、表面のパターンとして間接的に見える場合がありますが、これは透視ではなく、表面における熱伝導と画像化です。
測定パラメータによって温度値が変化する理由
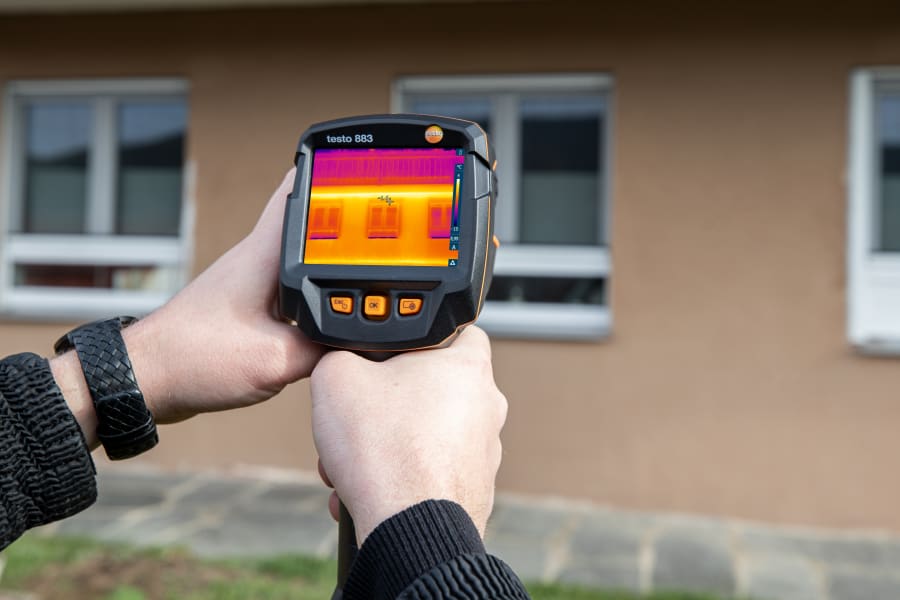
絶対温度(例:限界値や比較可能性)を利用するには、測定パラメータを適切に設定する必要があります。パラメータ設定を行わない場合、多くのシーンはパターンとして解釈できますが、絶対値には系統的な誤差が生じる可能性があります。
放射率 (ε)
放射率は、表面がどれだけ効率よくIR放射を放出するかを表します。低いε(光沢のある金属に典型的)は、反射が多く放射が少ないことを意味します。補正を行わない場合、カメラは実際の表面値ではなく、対象物と反射した周囲環境が混ざった値を測定することがよくあります。
反射温度 (RTC)
RTCは、反射面に「映り込み」、測定値に影響する実効的な周囲放射を表します。周囲に強い温度コントラスト(例:温かい機械、ラジエーター、人)があり、測定面が反射性の場合、RTCは特に重要です。
測定距離/IFOVとフォーカス
1画素は常に角度範囲を表します。測定対象が小さく映りすぎると(距離が遠すぎる、または広角すぎる光学系の場合)、対象物と背景が混在した混合画素が生じます。さらに、フォーカスが合っていないと温度情報が「ぼやけ」、測定点が不安定になります。
実例:ホットスポットが時々「移動」する理由
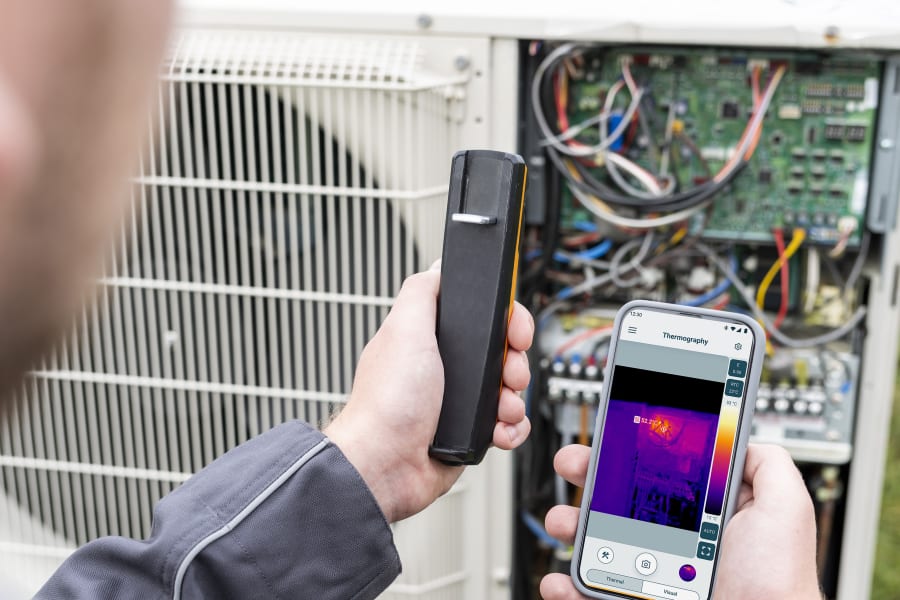
電気設備のサーモグラフィでよくある誤解として、視点を変えるとホットスポットが移動したように見えることがあります。主な原因は、光沢面での反射(ε/RTCが適切でない)、視角の変化、異なる距離(IFOV)、または対象に正確に合っていないフォーカスです。実践的なヒント:比較測定は必ず、記録した距離、近い視角、統一したスケールで行ってください。
サーモグラフィカメラは、赤外線放射によって温度差をサーモグラムとして表示するため、表面温度パターンの測定器です。暗視装置は、技術に応じて既存の可視光または近赤外光を増幅し、暗闇で「より多くを見る」ためのものですが、温度に基づく測定情報は提供しません。熱橋やホットスポットなどの技術診断には、サーモグラフィが適したツールです。

次のステップ:測定誤差を避け、用途を選び、機器を選定する
仕組みを理解したら、通常は次のステップに進みます。(1)測定パラメータと典型的なエラー原因を詳しく学ぶ、(2)用途を選択して境界条件を考慮する、(3)対象物の大きさと作動距離に適したカメラ/光学系を選ぶ。