- Home
- Know How
- Thermal Imaging Camera
- Résolution, NETD, FOV, champ de vision et mise au point : évaluer correctement la qualité des images | Testo
Résolution, NETD, champ de vision et mise au point :
Comment évaluer la qualité des images thermiques

La qualité d’une image thermique ne dépend pas d’une seule valeur, mais de l’interaction entre la résolution, l’optique/le champ de vision et donc l’IFOV, le NETD pour le contraste et la mise au point pour des points de mesure nets. En vérifiant systématiquement ces quatre facteurs, vous pouvez comparer les modèles de manière réaliste et éviter que les petites cibles soient mesurées comme « trop petites » ou que de faibles écarts de température deviennent « invisibles ».
Quelles caractéristiques sont déterminantes – et pour quoi faire ?
La résolution détermine le nombre de points de mesure sur la cible ; le champ de vision/l’objectif détermine la taille apparente de la cible dans l’image (et donc l’IFOV à votre distance de travail) ; le NETD détermine si de faibles écarts de température deviennent visibles sous forme de motif ; la mise au point détermine si les informations de température sont nettement séparées. En pratique, l’IFOV est souvent le critère le plus strict : si la cible n’est pas représentée suffisamment grande, de meilleures valeurs de NETD ou des fonctions supplémentaires sont peu utiles.

Résolution du détecteur : combien de points de mesure vous avez
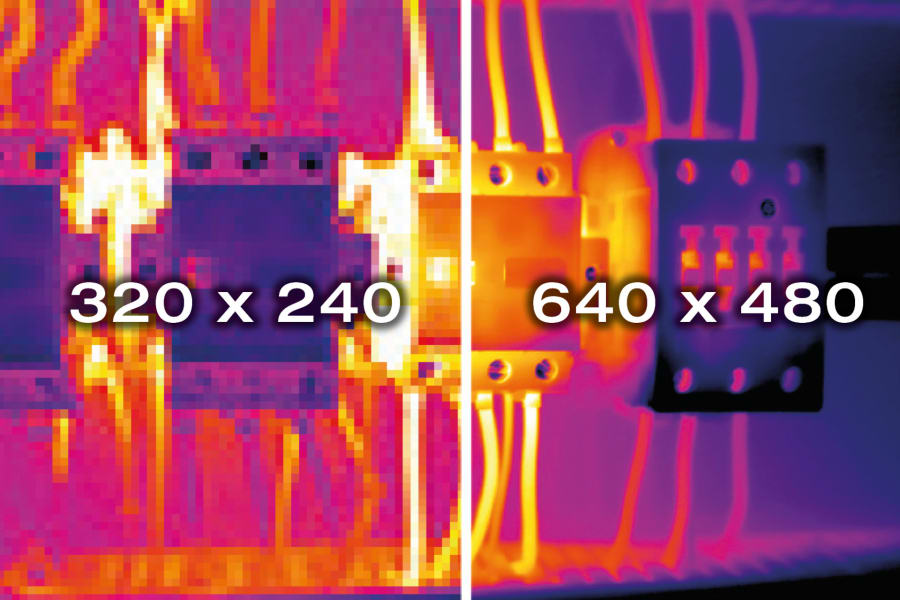
La résolution du détecteur est souvent indiquée sous forme de nombre de pixels. Elle décrit le nombre de valeurs de température enregistrées par image.
Une résolution supérieure est utile lorsque les cibles sont petites (par ex. bornes, connecteurs, petites connexions photovoltaïques) ou lorsque la sécurité ou l’accès empêchent de se rapprocher. Davantage de pixels se trouvent alors sur la cible, ce qui réduit les effets de pixels mixtes.
Une haute résolution ne remplace ni une optique adaptée ni une distance appropriée : si vous êtes trop éloigné ou utilisez un champ de vision très large, la cible reste petite. Le flou peut aussi réduire la détection des détails.
SuperResolution : davantage de points de mesure sans détecteur plus grand
Une haute résolution ne remplace ni une optique adaptée ni une distance appropriée : si vous êtes trop éloigné ou utilisez un champ de vision très large, la cible reste petite. Le flou peut également réduire la détection effective des détails.
Champ de vision (FOV) et choix de l’objectif : ce qui se passe dans le cadrage
Le champ de vision détermine la quantité de scène visible en une fois. Il constitue donc un levier direct pour déterminer s’il faut scanner efficacement de grandes surfaces ou zoomer sur de petites cibles.
Grand angle : vue d’ensemble et espaces exigus
Le grand angle est utile pour les vues d’ensemble de bâtiments ou les locaux techniques exigus. En contrepartie, les petites cibles apparaissent petites.
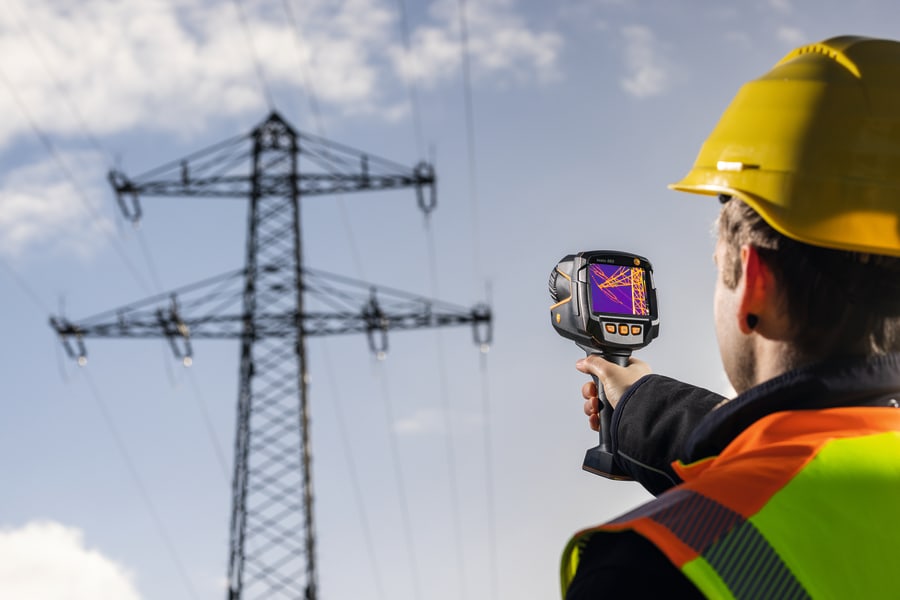
Téléobjectif : petites cibles à distance
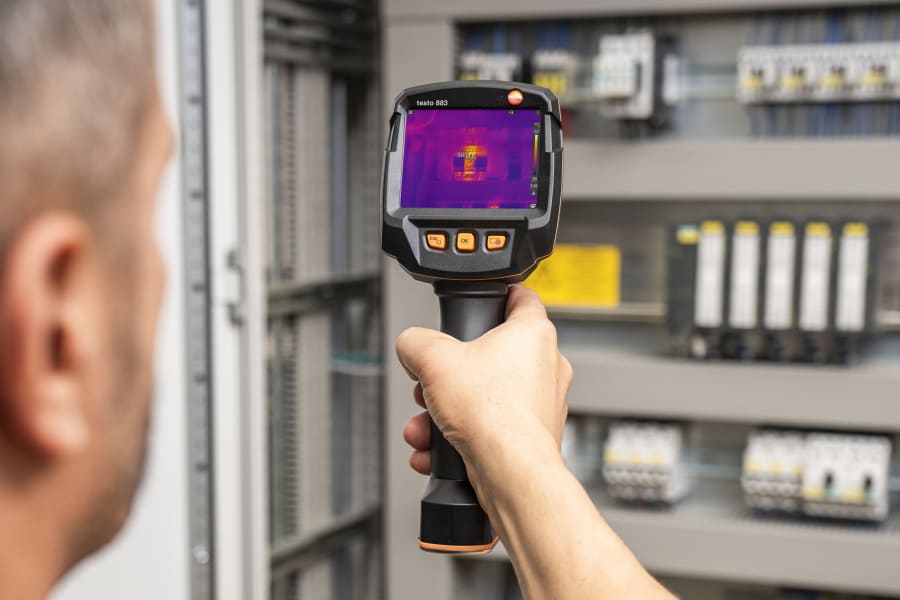
Les téléobjectifs permettent de représenter plus grands les petites cibles depuis une distance plus importante. C’est particulièrement pertinent en thermographie électrique ou sur les installations photovoltaïques lorsque les distances de sécurité ou l’accessibilité imposent la distance.
L’IFOV comme critère pratique : taille de l’objet, distance et mesurabilité
L’IFOV décrit la résolution géométrique : quelle est la taille de la zone « vue » par un pixel ? Si cette zone est plus grande que votre cible, le pixel mesure l’objet et l’arrière-plan.
Comprendre les pixels mixtes
Un pixel mixte produit des températures mixtes : l’image peut indiquer un point chaud, mais la valeur numérique n’est pas une valeur « pure » de l’objet. C’est pourquoi les températures absolues de petites cibles deviennent rapidement trompeuses.
Procédure : définir la cible → vérifier la distance → déduire l’optique/la résolution
Définir la taille de la cible.
Définir la distance de travail habituelle.
Vérifier que la cible est suffisamment grande dans l’image (IFOV).
Sinon : réduire la distance ou adapter l’optique/la résolution.
Deux notions sont importantes : IFOVgeo (plus petit objet détectable par pixel) et IFOVmeas (plus petit objet dont la température peut être mesurée de manière fiable). Valeur indicative : IFOVmeas ≈ 3 × IFOVgeo. Pour une mesure précise, l’objet doit être environ 2–3 fois plus grand que le plus petit objet détectable.
Avec une résolution spatiale de 3,5 mrad et une distance de mesure de 1 m, un pixel correspond à une longueur d’environ 3,5 mm. Pour obtenir des températures fiables, l’objet doit donc être nettement plus grand que 3,5 mm (en pratique : au moins environ 2–3 pixels de longueur).
Sensibilité thermique (NETD) : contraste et « bruit »
Le NETD décrit la finesse avec laquelle les différences de température deviennent visibles sous forme de contraste.
Faible contraste (bâtiments/surfaces) contre scènes à points chauds (électricité)
Dans les applications du bâtiment, les motifs présentent souvent peu de contraste : le NETD peut donc être déterminant. En électricité, les points chauds sont souvent plus contrastés ; l’IFOV, la mise au point et le paramétrage (ε/RTC) sont alors des sources d’erreur dominantes.
Mise au point : la netteté est la qualité de mesure
La mise au point détermine si les informations de température sont séparées proprement dans l’espace.
Le flou étale les bords et les points chauds. Les points de mesure peuvent donc varier davantage, notamment avec les petites cibles ou les points situés dans des zones de transition.
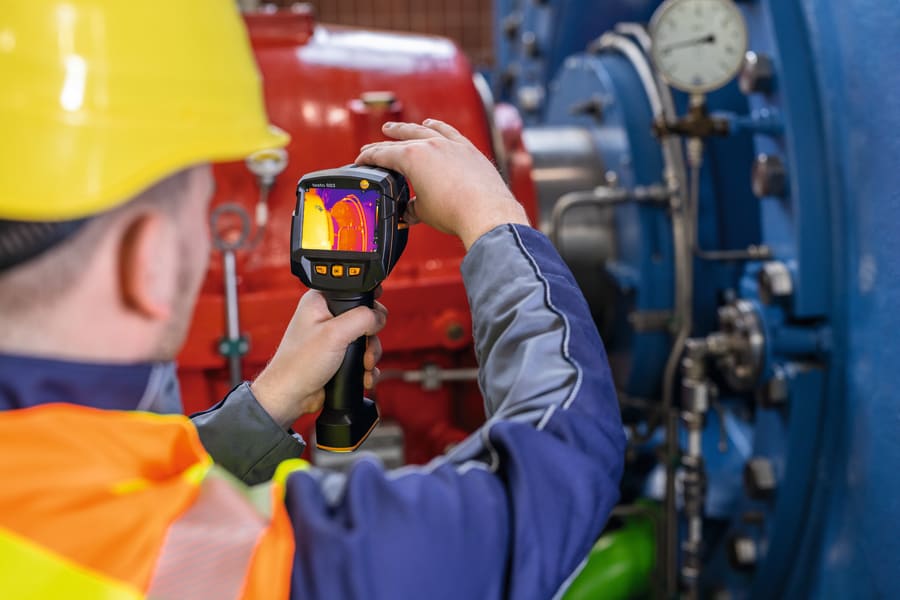
La mise au point manuelle est avantageuse pour les petites cibles à une distance définie. Les méthodes automatiques sont pratiques, mais dépendent du contraste de la scène et des réflexions.
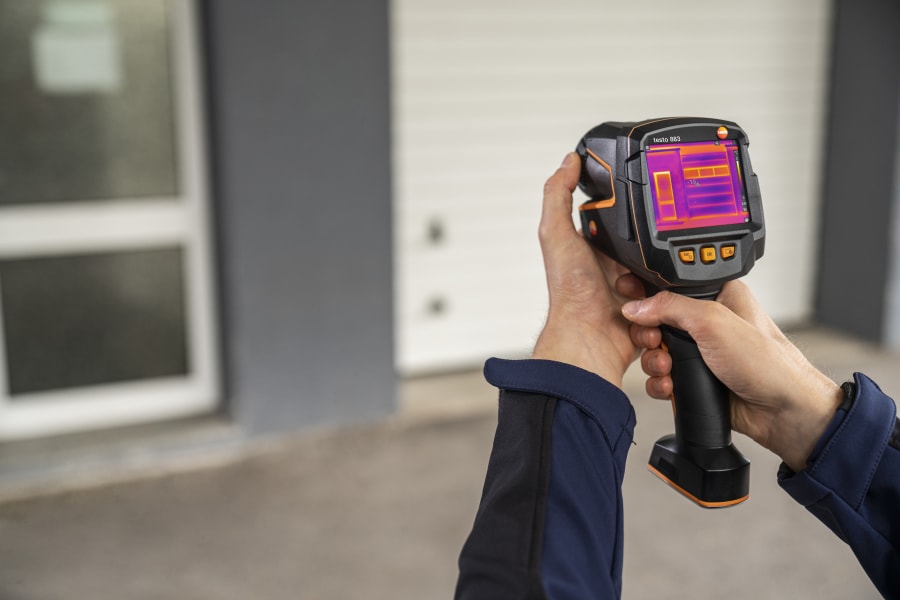
Borne : le critère déterminant est l’IFOV/la mise au point ; elle doit être assez grande et nette, sinon la valeur est mixte. Façade : le critère est souvent le NETD/l’environnement ; les petits motifs doivent être visibles par contraste et les conditions limites adaptées.
Prochaines étapes : choix des logiciels et des appareils
Vérifiez que le logiciel/l’application prend en charge votre processus de documentation, puis choisissez l’appareil de mesure adapté.
Vous avez des questions ou souhaitez un conseil personnalisé ? Contactez-nous !
Nous nous réjouissons de vous accompagner avec notre expertise et nos solutions individuelles.